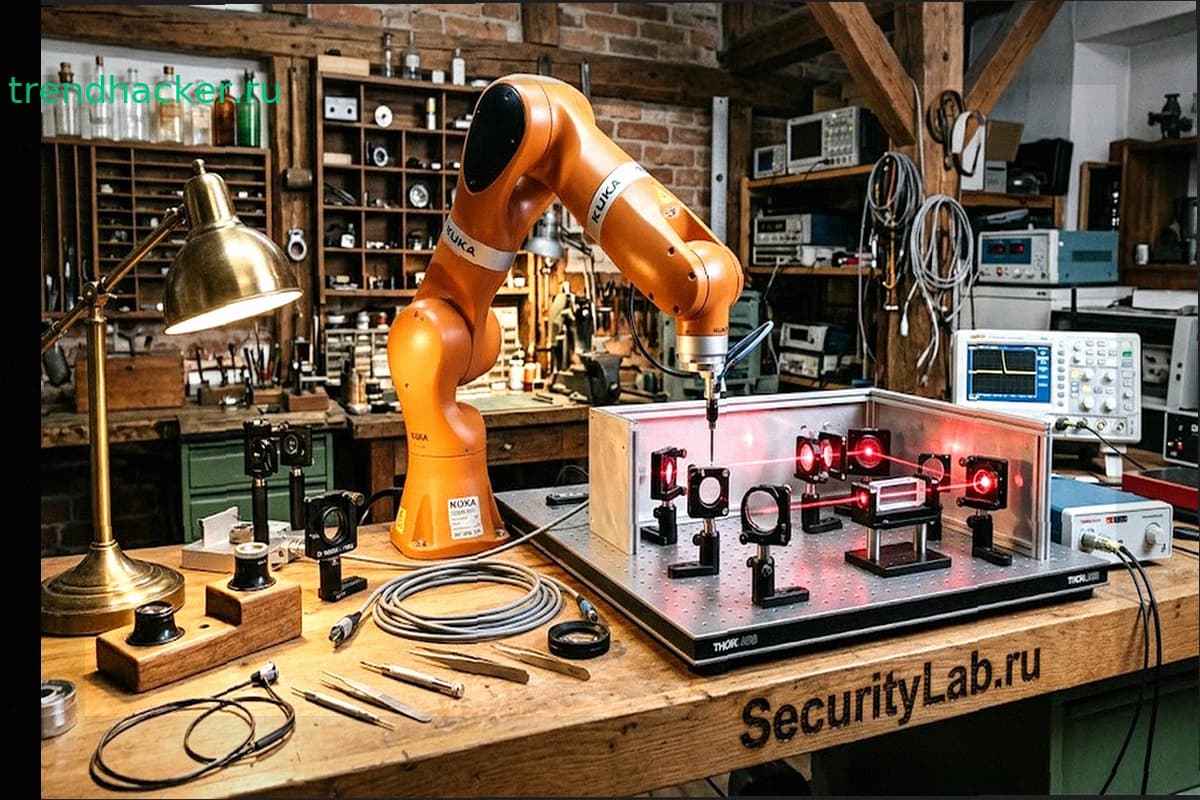
Исследователи создали роботизированную оптическую лабораторию, которая самостоятельно расставляет компоненты, настраивает лазерные системы и восстанавливает работу после физического смещения деталей. В тесте робот собрал рабочий лазерный резонатор примерно за 30 минут, выполнив около 50 отдельных манёвров без участия человека.
Автоматизировать оптические эксперименты сложно из-за высокой чувствительности оборудования. Сдвиг зеркала или линзы на десятки-сотни микрометров либо небольшое изменение угла полностью нарушает прохождение луча. Обычному роботу недостаточно просто поставить деталь в нужное место — система должна видеть результат каждого действия и постоянно корректировать положение компонентов.
Разработчики установили семиосевой манипулятор над металлическим оптическим столом и поместили зеркала, линзы, фильтры и другие детали в стандартизированные корпуса с магнитными основаниями. Для распознавания компонентов система использует визуальные метки ArUco, несколько камер определяют положение деталей и контролируют лазерные лучи. Дополнительный моторизованный инструмент подключается к регулировочным винтам стандартных оптических креплений, позволяя роботу менять угол зеркал.
Механического позиционирования оказалось недостаточно. Робот приблизительно устанавливает компонент, затем анализирует положение луча и небольшими перемещениями доводит систему до рабочего состояния. В испытаниях получена субмиллиметровая точность установки, для некоторых компонентов погрешность составляла десятки микрометров. Угловую настройку зеркал программа выполняет с обратной связью от камер и алгоритмами оптимизации.
Самым сложным тестом стала сборка настольного лазерного резонатора. Робот начинал с деталей, случайно разложенных на рабочем поле, находил нужные компоненты, переносил их, совмещал оптические оси и регулировал зеркала, пока установка не начинала генерировать лазерное излучение. Полный цикл занял менее получаса.
После сборки исследователи намеренно нарушали юстировку, смещая компоненты на столе. Система замечала падение характеристик лазера и самостоятельно перенастраивала установку, восстанавливая интенсивность излучения. Такой режим полезен для длительных экспериментов — вибрации и температурный дрейф постепенно выводят чувствительную оптику из оптимального положения.
Пока это не универсальный робот-учёный. Эксперимент работает в специально подготовленной среде, использует стандартизированные корпуса, камеры и созданный командой моторизованный регулятор. Исследователи показали автономную сборку, юстировку и восстановление конкретного класса оптических систем, а не способность робота придумать любое лабораторное исследование.
Команда планирует расширить рабочую область и дать исследователям удалённый доступ к установке через облачный интерфейс. Такие лаборатории смогут круглосуточно собирать разные оптические схемы, проводить измерения, разбирать установку и готовить следующую конфигурацию. Разработчики уже применяют платформу для исследования материалов, связанных с улавливанием углекислого газа, среди возможных направлений — солнечные элементы, дисплеи, сенсоры и квантовые технологии.
Работа показывает недостающий кусок концепции автономной науки. Алгоритмы способны предлагать гипотезы и планы экспериментов, но физическая лаборатория требует человеческих рук. Робот не замыкает весь научный цикл, однако демонстрирует, как часть такого цикла переносится из компьютера в реальный эксперимент.