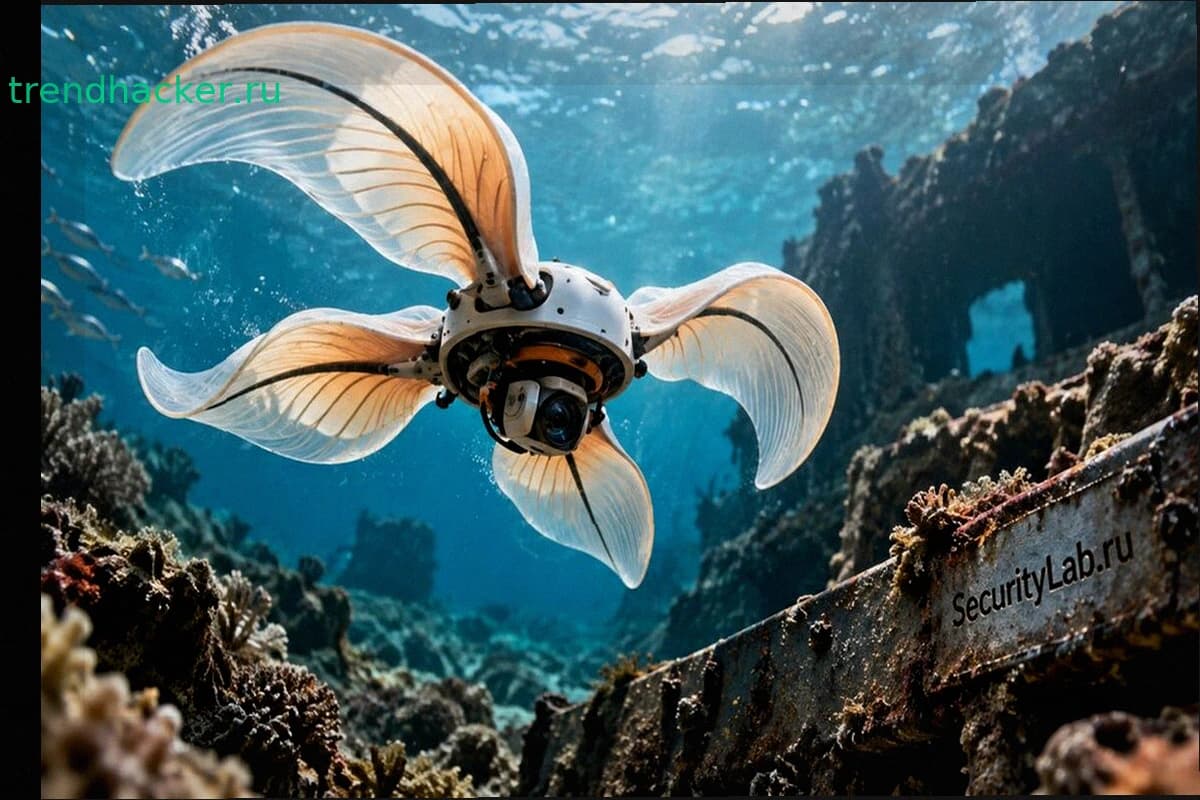
Инженеры разработали мягкого подводного робота, который движется во всех трёх измерениях с помощью всего двух приводов. Машина поднимается и опускается, плывёт вперёд и назад, зависает на месте и вращается вокруг вертикальной оси. Обычному аппарату для таких манёвров потребовалось бы минимум шесть приводов.
Решение пришло из морской биологии. Бесстебельчатые морские лилии координируют движения своих лучей для плавания в разных направлениях и удержания позиции. Инженеры взяли этот принцип и упростили конструкцию: от центрального диска отходят четыре гибких крыла, управляемые двумя приводами.
Секрет в самих крыльях. Согнувшись, они стремятся вернуться в исходное положение. Корпус преобразует два управляющих сигнала в несколько разных движений благодаря форме и упругости конструкции, без дополнительных моторов и сложной системы управления.
Быстрые взмахи обоих крыльев отталкивают воду вниз, робот поднимается. Редкие взмахи держат его на одной глубине, остановка заставляет опускаться. Один включённый привод работает как хвостовой плавник и толкает аппарат вперёд или назад. Быстрое чередование приводов вращает робота вокруг вертикальной оси.
Испытания показали скорость 1,64 длины корпуса в секунду и угловую скорость до 90°/с. Анализ движения воды и компьютерное моделирование объяснили результаты: вихри вокруг корпуса либо толкают аппарат, либо создают вращающий момент в зависимости от типа движения крыльев.
Робот перевозил камеру для осмотра подводного пространства, поднимал предметы и работал в группе с другими аппаратами. Следующий этап — полностью беспроводная версия и адаптация для реальных подводных работ.