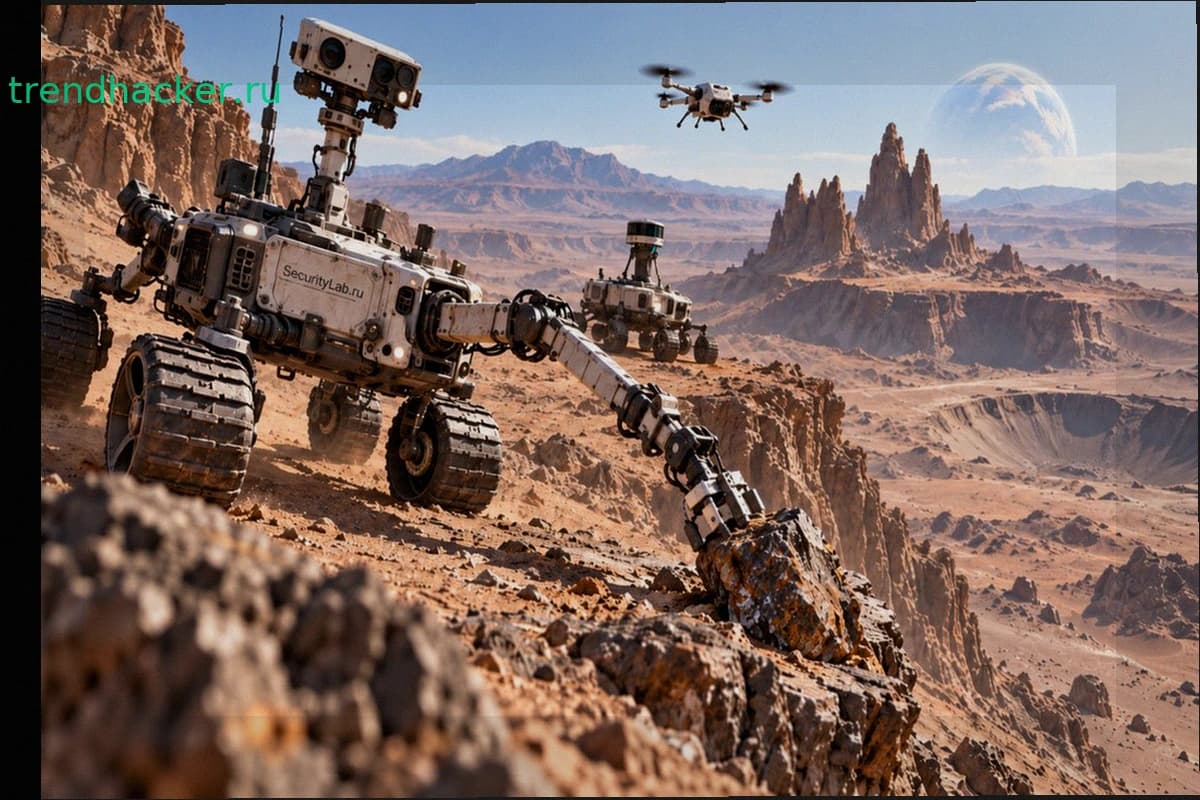
NASA испытала систему, позволяющую группе из трёх роботов самостоятельно распределять научные задачи и менять план по ходу работы. Дрон ищет интересные участки, два наземных аппарата картографируют местность и берут образцы, искусственный интеллект решает, кого отправить к очередной цели с учётом научной ценности и риска. Этот подход особенно важен для Луны, Марса и далёких миров, где постоянное управление с Земли слишком медленно или вообще невозможно.
Полевые испытания прошли летом 2026 года. Люди задавали общую научную цель, после чего ведущий дрон выбирал перспективный район. Программа оценивала доступные аппараты, расстояние до цели, скорость передвижения, возможную пользу исследования и вероятность потерять технику, затем распределяла работу внутри группы.
Каждый участник имел свою специализацию. Дрон осматривал территорию сверху с помощью научных и окружающих датчиков. Первый ровер использовал лидар для подробного построения карты, поиска безопасного пути и сбора данных о местности. Второй ровер получил роботизированную руку для работы с образцами.
Во время движения аппараты не просто выполняли записанную последовательность команд. Система постоянно проверяла обстановку на наличие опасностей, пересматривала маршрут и перестраивала план при появлении новой информации. Роботы продолжали передавать сведения операторам, чтобы люди сохраняли контроль над ходом исследования.
Один из ключевых эпизодов произошёл, когда дрон заметил дополнительный объект, которого не было в плане. Система не бросила основную задачу ради новой находки, а оценила её важность и отправила для проверки другой свободный аппарат. NASA хотела выяснить, сможет ли группа реагировать на неожиданные научные возможности, не разрушая составленный план.
При выборе следующего шага программа учитывает не только измеримые параметры вроде расстояния или скорости. Люди заранее задают научные приоритеты и допустимый уровень риска. Благодаря этому автономная группа может сопоставить ценность новой карты с ценностью образца, решить, стоит ли отклоняться от маршрута ради неожиданной находки, и выбрать аппарат, для которого конкретная задача окажется наименее опасной.
Этот принцип отличается от идеи полностью самостоятельного искусственного интеллекта, которому отдают исследование без ограничений. Учёные определяют цели, приоритеты и границы допустимого риска, а автоматика получает свободу решать, как лучше выполнить поставленную работу в текущей обстановке. NASA рассчитывает превратить систему в своего рода удалённое продолжение научной команды там, где человек не может быстро вмешаться.
Для Марса подобная автономность особенно важна из-за задержки связи. Радиосигналу между Землёй и Марсом требуется примерно от четырёх до 24 минут в одну сторону в зависимости от взаимного положения планет. Схема с постоянными вопросами оператору не подходит для ситуаций, когда робот должен немедленно объехать препятствие, выбрать новый объект или решить, стоит ли тратить ресурсы на неожиданную находку. Для аппаратов у внешних планет задержка становится ещё больше.
NASA параллельно развивает и другие технологии самостоятельной работы планетоходов. Весной агентство испытывало автономный ровер для сложного рельефа, который прошёл около 26 километров по пустыне при минимальном вмешательстве операторов. Новый проект идёт дальше: вместо самостоятельности одного аппарата инженеры пытаются научить целую группу действовать как единая научная экспедиция, где разные роботы дополняют возможности друг друга.
ASTRA остаётся экспериментальной системой, и NASA не объявляла миссию, где такая группа уже должна отправиться в космос. Полевые испытания проверяют сам принцип: сможет ли набор специализированных аппаратов принимать надёжные решения без постоянных команд с Земли. Если подход выдержит дальнейшие проверки, будущие автоматические экспедиции смогут исследовать больше целей за то же время и реже ждать подсказок от операторов.