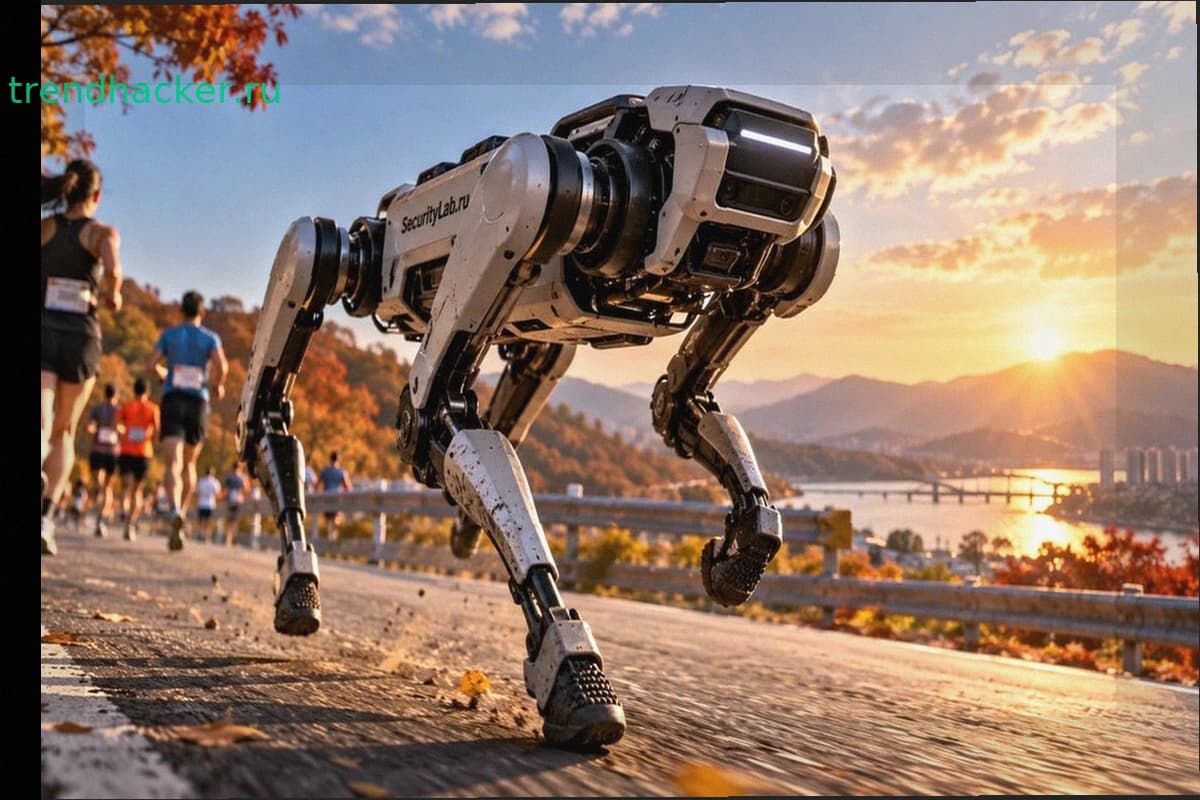
Четвероногий робот RAIBO2 преодолел 42,195 км на одной батарее 17 ноября 2024 года на марафоне в южнокорейском Санджу. Дистанцию робот прошёл за 4 часа 19 минут 52 секунды со средней скоростью 2,64 м/с. Маршрут включал перепад высот 286 м с крутыми подъёмами и скользкими участками.
RAIBO2 израсходовал около 1280 Вт·ч из полной ёмкости батареи 2016 Вт·ч. По расчётам авторов, оставшегося запаса энергии хватило бы ещё примерно на 25 км, что означает расчётную дальность на одном заряде около 67 км. Это втрое превосходит показатели других современных четвероногих платформ по расстоянию на единицу заряда.
Для шагающих роботов выносливость остаётся сложной задачей. Колёсная техника тратит минимум энергии на ровной поверхности, тогда как ноги требуют постоянного расхода на удержание веса, работу суставов и разгон конечностей. При каждом касании земли часть кинетической энергии рассеивается.
Разработчики сокращали расход энергии одновременно на нескольких уровнях. Облегчили ноги и уменьшили инерцию движущихся деталей, переработали электронику управления двигателями. Система управления использует обучение с подкреплением: при тренировке робот получал более высокие оценки за движения, которые снижали электрические потери в приводах, удары лап и проскальзывание.
Критическим оказался момент постановки лапы на землю. Если нога ударяет по поверхности с большой скоростью, часть энергии движения сразу превращается в тепло и вибрации. RAIBO2 замедляет лапу перед контактом и исключает проскальзывание после него, сохраняя больше энергии для движения вперёд.
Потери внутри приводов снижены за счёт облегчённых механических деталей и схемы управления двигателями с низким сопротивлением. На спусках приводы возвращают часть механической энергии обратно в батарею, поэтому рельеф маршрута не только увеличивает расход на подъёмах, но и позволяет компенсировать его при спуске.
Энергоэффективность оценивалась коэффициентом стоимости перемещения, который учитывает затраченную энергию, массу машины и пройденное расстояние. У RAIBO2 показатель составил 0,25. Для сравнения авторы используют человеческий ориентир 0,37. RAIBO2 стал первым четвероногим роботом, который оказался ниже этого значения.
Марафон служит проверкой автономности. Роботы с ногами проходят там, где колёсная техника теряет проходимость, но небольшой запас хода ограничивает применение вдали от зарядных станций. Снижение расхода энергии увеличивает время работы таких машин при обследовании сложной местности и поисково-спасательных операциях.